Projects
Locomotion for Humanoid Robots
Humanoid locomotion simulations in open and cluttered environments.
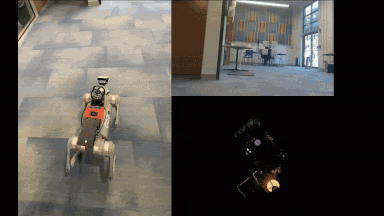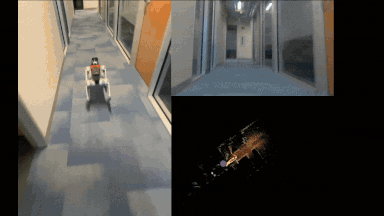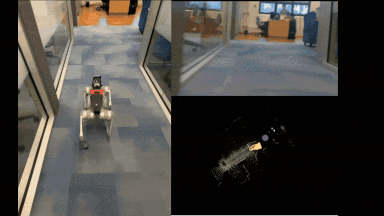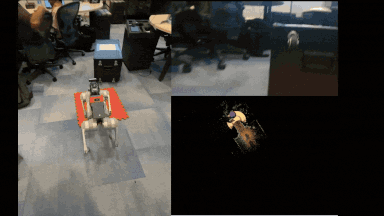
Quadruped Navigation in Dense Obstacle Environments (Summer 2026 @ Microsoft Research Asia)
Quadruped navigation demonstrations in an indoor corridor with obstacles.
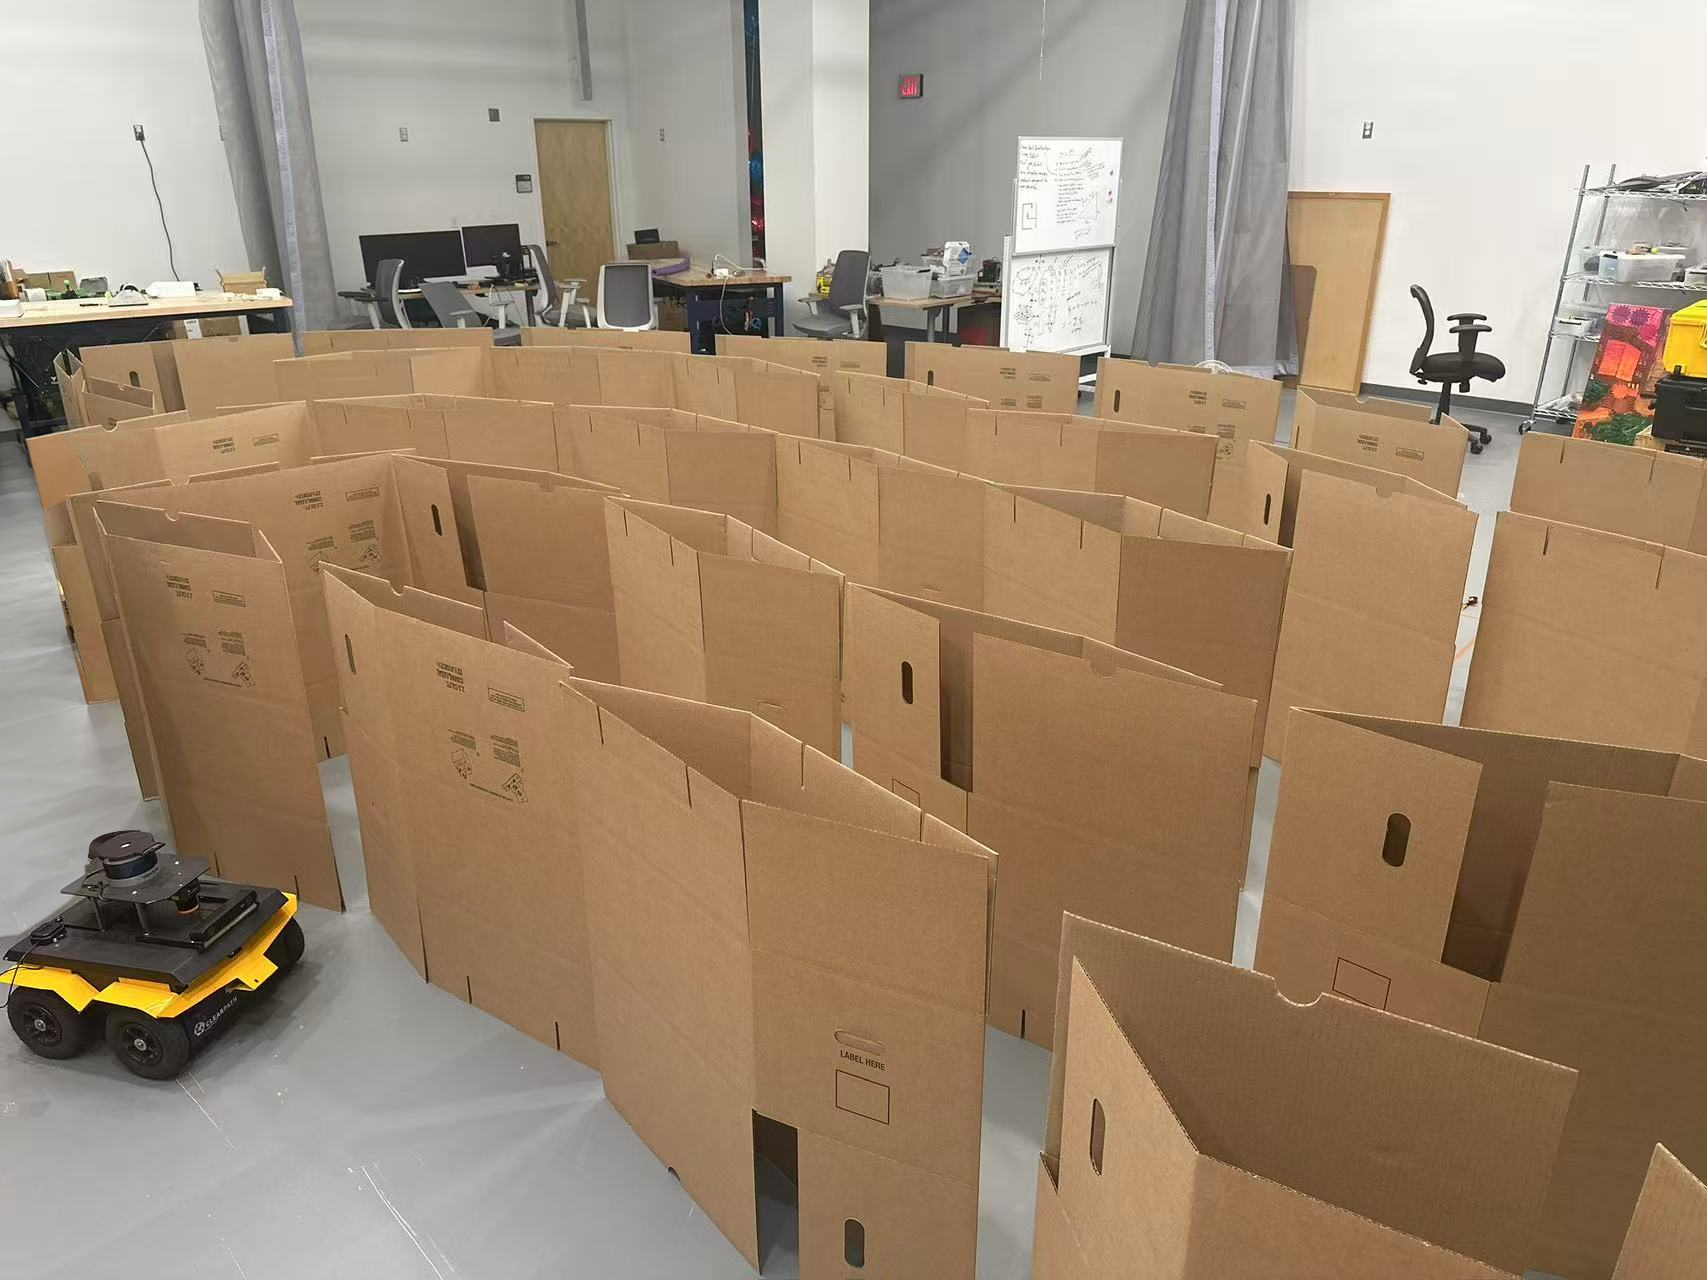
Navigation in Extremely Cluttered Environments
Robot navigation through extremely dense obstacles and tightly constrained passages.
Autonomous Navigation for Legged Robots (Summer 2025 @ JHU)
Autonomous Navigation for Legged Robots in Complex Environments

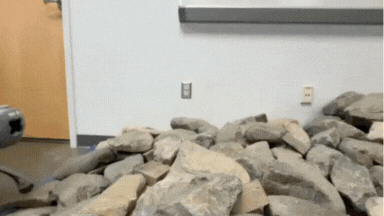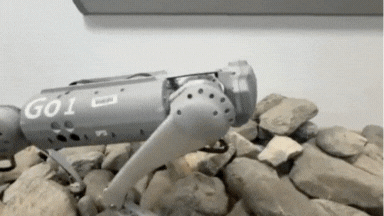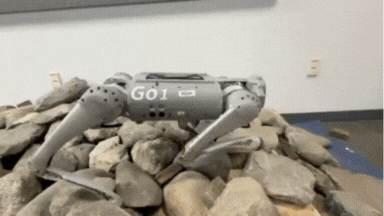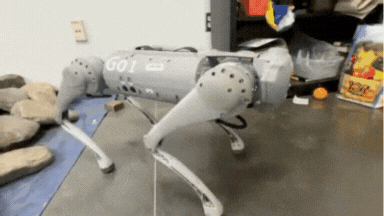
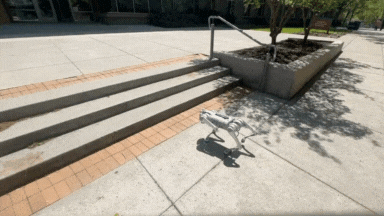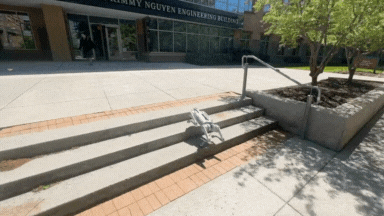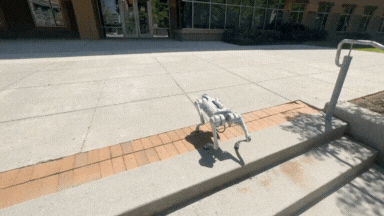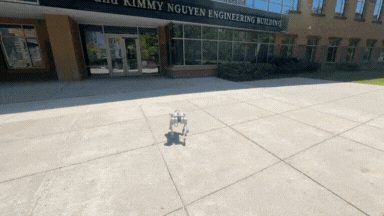
Adaptive Locomotion for Quadruped Robots in Unstructured Terrain (Summer 2024 @ Unitree)
Reinforcement Learning-Based Balance and Mobility Control for Legged Robots Traversing Rocky Terrain and Stairs